Непрерывное излучение
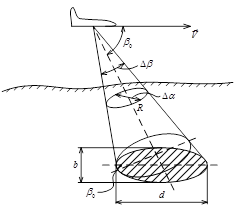
Основные геометрические соотношения для этого режима представлены на рисунке:
Мощность сигнала на входе РЛС определяется формулой:

В отличие от точечной цели здесь при заданной ширине луча эффективная поверхность рассеяния sпл зависит от расстояния до поверхности. Используя зависимость sпл=s0Sпл, обозначим единым коэффициентом все неизменяемые параметры радиолокатора и поверхности

и определим Sпл=f(R).
В общем случае наклонного облучения поверхности с расстояния R под углом b0 с широкой ДН в плоскости полета Db, а в нормальной к ней плоскости Da, облучаемая площадь будет иметь форму эллипса с большой осью d и малой b.
Из рисунка ясно, что d=RDb/sinb0; b=RDa.
Площадь эллипса пропорциональна квадрату расстояния
 ,
где  .
Отсюда  .
В отличие от точечной цели мощность отраженного поверхностью непрерывного сигнала на входе РЛ ПРМ убывает второй степенью расстояния.
Статья в тему
Основные характеристики датчиков движения
Датчик
движения - это пироэлектрический детектор, служащий приемником волн
инфракрасного диапазона. Из курса физики мы знаем, что любое тело, нагретое до
определенной температуры, начинает излучать ИК волны. То есть, принцип работы
датчика движения основан на регистрации инфракрасных ...