Анализ точности и назначение требований к компонентам следящего привода
Погрешность, вызванная люфтом выбранного редуктора составляет 1.5 (‘):
 , принимаем
 .
При применении ПИ-регулятора скорости ошибка, вызванная постоянным внешним моментом в установившемся режиме равно 0. Принимаем изменение внешнего момента настолько медленным, что динамическая ошибка, вызванная изменением этого момента равна 0.

Допустимое значение:

Из соображений обеспечения точности привода целесообразно принять:
Принимаем  .
Тогда  .
Следует учитывать:

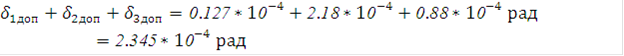

Статья в тему
Центр электронных технологий и технической диагностики технологических сред и твердотельных структур
Целью
производственной практики является приобретение профессиональных навыков,
закрепление и углубление теоретических навыков в области проектирования и
технологии изготовления РЭС, применение полученных знаний при решении
конкретных задач проектирования РЭС и технологических процес ...