Расчёт оптимальных параметров настройки ПИ регулятора
Структурная формула в Matlabбудет выглядеть следующим образом:
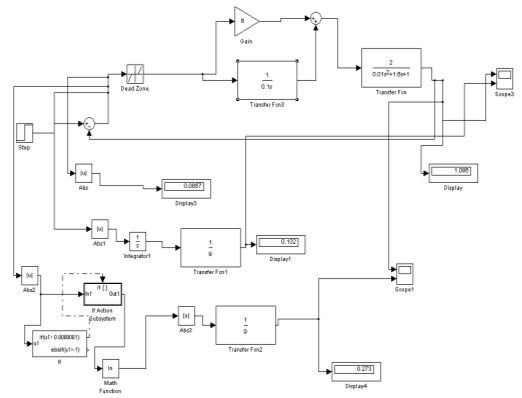
Здесь мы взяли к=6, Т=0.1с,получили ошибку I1= =
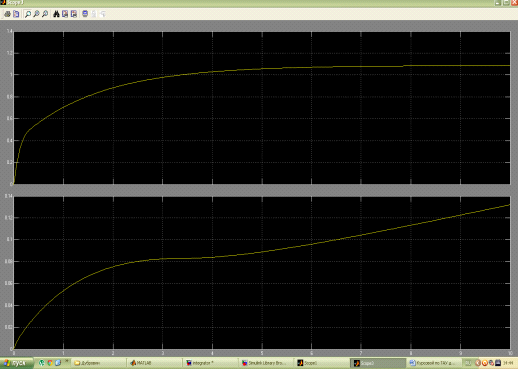
 , Туст=9с.
Графики следующие:
Минимизируем ошибку I2= . Схема будет следующей:
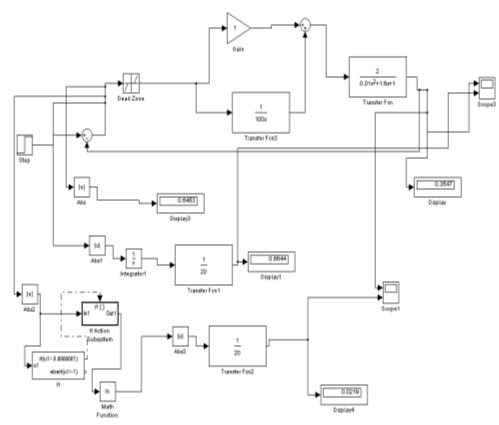
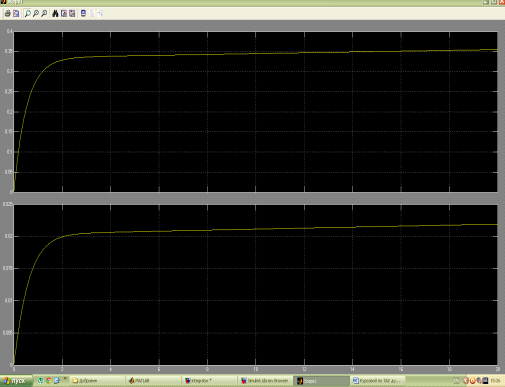
При к=1, Т=100с, I2= , Туст=20с
Графики будут следующие:
Статья в тему
Система автоматического регулирования захватом руки робота манипулятора
Робот
- это универсальный автомат, позволяющий выполнять механические действия. Его
принципиальной особенностью является быстрая оперативная перестройка с одной
выполняемой операции на другую. Существует несколько разновидностей роботов и
для каждого из них имеется своё определение. ...