Синхронные триггеры, построенные по принципу двухступенчатого запоминания информации
Уровни Y1 и Y2 здесь определяются следующими выражениями:
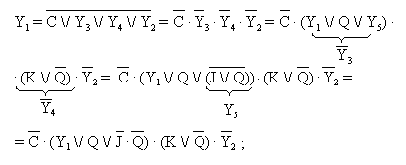 ( (18)
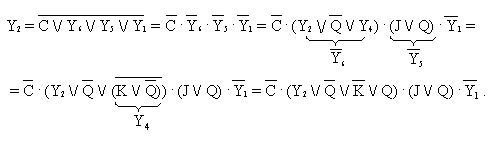 ( (19)
При С = 1, Y1 = 0, Y2 = 0.
Подставляя значения Y1 = Y2 = 0 в выражения ( 18) и ( 19), получаем для момента отрицательного фронта сигнала на входе С:
 ( (20)
 ( (21)
Пользуясь этими выражениями, можно построить таблицу состояний триггера после действия фронта сигнала на входе С, (табл. 4). Отсюда следует, что функционирование триггера подчинено таблице переходов JK-триггера (табл. 2.б).
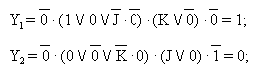
Из табл. 4 видно, что значения Y1, Y2, Q встречаются в двух комбинациях: Y1 = 1; Y2 = 0; Q = 0 и Y1 = 0; Y2 = 1; Q = 1. Если первую из этих комбинаций значений подставить в ( 18) и ( 19), то получим
т.е, комбинация Y1 = 1; Y2 = 0 является устойчивой, и после действия на входе С отрицательного фронта сигнала никакие изменения значений на входах J и К не могут изменить значений управляющих сигналов Y1 и Y2. Следовательно, триггер оказывается нечувствительным к изменению сигналов на входах J и К после действия отрицательного фронта сигнала на входе С.
Подстановка второй комбинации значений Y1, Y2, Q в ( 18) и ( 19) приводит к
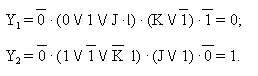
Таким образом, и в этом состоянии триггер нечувствителен к изменению сигналов J и К после действия на входе С отрицательного фронта сигнала
Статья в тему
Электромеханический следящий привод робота
Разработать
электромеханический следящий привод «плечевой» степени подвижности двухзвенного
плоского манипулятора робота, кинематическая схема которого изображена на рис.
1.
Рис
1. Расчётная кинематическая схема манипуляционного механизма.
Основные
технические требова ...