Разработка общей структуры системы управления промышленным роботом
 ;
 .
Моменты инерции для звеньев и рабочего органа равны:
 ;
 ;
 ;
 ,
где  - момент инерции i-го звена;
 - момент инерции рабочего органа.
Момент инерции  меняется на разных фазах движения из-за изменения конфигурации манипулятора.
Подставим найденные выражения для кинетических энергий и моментов инерции в уравнение (5.3):
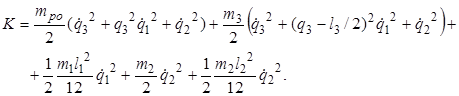
Потенциальная энергия манипулятора равна
 .
Для уравнения Лагранжа найдем производные:
 ;
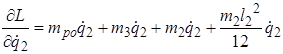 ;
 ;
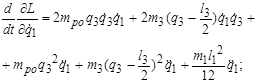
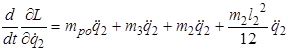 ;
 ;
 ;
 ;
 .
Подставим найденные производные в уравнение (4.2), произведем необходимые преобразования и получим решение прямой задачи динамики в векторно-матричной форме (4.3):
Здесь  - момент, развиваемый приводом в первом сочленении,
 и
 - силы, развиваемые приводами во втором и третьем сочленениях.
Несмотря на достаточно простую кинематическую схему манипулятора, уравнения динамики являются нелинейными и взаимосвязанными по координатам  и
 .
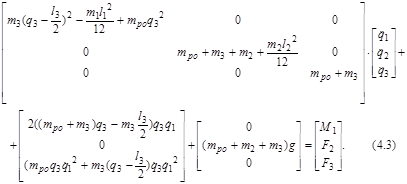
Однако движение по координате  описывается независимым линейным уравнением.
Статья в тему
Трехзвенный Г-образный фильтр верхних частот
Рис. 1 Электрическая принципиальная схема
Задание: Расчет АЧХ, ФЧХ и переходной характеристики трехзвенного Г-образного
фильтра.
Варианты:
С [мкФ]
R [кОм]
Вариант
С [мкФ]
R [кОм]
1
...