Определение динамической моментной ошибки привода
При П-регуляторе положения статическая моментная ошибка равна 0. Но, при изменении момента появляется рассогласование.
Динамическая моментная ошибка вычисляется:

где  - скорость изменения момента внешних сил,
 - коэффициент пропорциональности.

Наибольшая скорость изменения внешнего момента первого звена наблюдается при вертикальном положении вытянутого манипулятора:
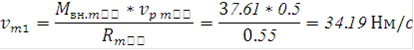
При оценке скорости изменения момента, действующего на вал двигателя, необходимо учитывать передаточное отношение редуктора:
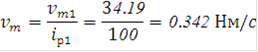
Наибольшая динамическая моментная ошибка на валу двигателя:

Составляющая погрешности привода, вызванная динамической моментной ошибкой:
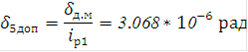

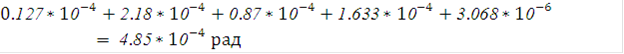

Полученные погрешности не превышают допустимых, точностные требования к исполнительной системе выполнены.
Статья в тему
Строительство волоконно-оптической линии передачи между городами Рязань и Саратов
Рязань - административный центр Рязанской области. В городе проживает
примерно 524 тысячи человек. В Советском союзе Рязань превратилась в крупный
промышленный центр. В настоящее время город дает 60% валовой продукции
промышленной отрасли. В городе преобладает тяжелая промышленность, ...