Выбор датчика положения
Выбор датчика положения производится по формуле:
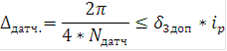
где  - разрешающая способность датчика (количество дискрет за один оборот вала датчика),
 - передаточное отношение редуктора (из п.2.2.5

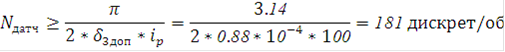
Выбираем датчик ЛИР-МИ137 (инкрементный энкодер) компании «СКБ ИС». Характеристики датчика: принцип действия - магнитный, до 4096 дискрет/об , напряжение питания +5В, выходной сигнал - прямоугольный импульсный, максимальная скорость вращения вала 10000 об/мин, потребляемый ток 50 мА,  .
Эквивалентный коэффициент передачи цепи обратной связи по положению:

Составляющая погрешности привода 
Для обработки сигналов энкодера выбираем компьютерную плату компании «СКБ ИС» ЛИР-930-ISA-9pin-G1.
Статья в тему
Системы связи с подвижными объектами
Рассматривается прямолинейный диспетчерский участок железнодорожной магистрали (рис 1)
Рисунок 1. Диспетчерский участок
Использованные следующие аббревиатуры: ТВЛ - два провода трехфазной высоковольтной линии, ВЛС - воздушная линия связи, ДВ и ОВ - соответственно двух- и однопроводной волноводы. ...