Выбор двигателя и редуктора привода второго звена
Находим максимальные значения угловой скорости  и углового ускорения
 для второго звена манипулятора. Для нахождения максимальной угловой скорости и ускорения рассмотрим движение в режиме «переброски».

где  - максимальная скорость рабочего звена при «переброске»,
 - длина второго звена.
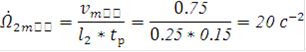
где  - время разгона до максимальной скорости.

где  - максимальная скорость рабочего движения.

где  - максимальное ускорение рабочего движения.
Статья в тему
Электромеханический следящий привод робота
Разработать
электромеханический следящий привод «плечевой» степени подвижности двухзвенного
плоского манипулятора робота, кинематическая схема которого изображена на рис.
1.
Рис
1. Расчётная кинематическая схема манипуляционного механизма.
Основные
технические требова ...