Аппроксимация сигнала
Проведём аппроксимацию и построим график его модели.
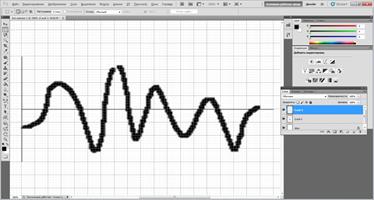
Рисунок 3 - Исходный сигнал
Для этого разобьём первоначальный сигнал на 12 частей: 7 линейные и 5 параболических. Ниже приведены уравнения аппроксимирующих функций:
Из рисунков 3 и 4 видно, что аппроксимация проведена с достаточной точностью, и, следовательно, её можно использовать при дальнейших расчётах.
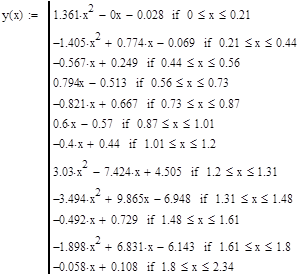
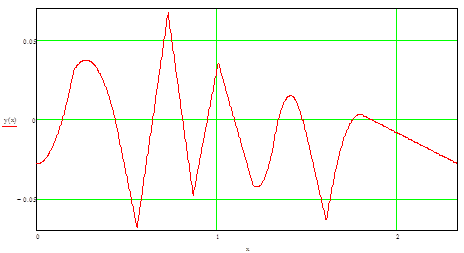
Рисунок 4 - График аппроксимирующей функции
Статья в тему
Система автоматического управления поворотом устройства перемещения робота
Данная система автоматического управления предназначена для
управления поворотом устройства перемещения робота.
Ниже приведена функциональная схема разрабатываемой САУ (рис. 1).
МП - микропроцессор; У - усилитель; ЭМКЛ - электромагнитный
клапан; ГЦ - гидроцилиндр; Р - ред ...