Построение ЛАЧХ корректирующего устройства
Частоты сопряжения для ЛАЧХ корректирующего устройства:
λ1=25; λ2=30; λ3=35; λ4=65; λ5=80; λ5=90; λ6=150
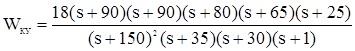 (55)
Была получена передаточная функция последовательного корректирующего устройства, которое будет влиять на быстродействие системы, однако моей системе требуется параллельное корректирующее устройство, т.к. необходимо повышать точность.
Для перехода от последовательного КУ к параллельному воспользуемся формулой перехода
WПАРКУ=WУ*(WПОСКУ-1) (56)
где: WУ - передаточная функция устройства, требующего коррекции;
WПОСКУ - передаточная функция последовательного корректирующего устройства.
Определимся устройством, которому требуется коррекция. Просмотрев список устройств в системе можно прийти к выводу, что наиболее инерционными являются ДПТ и гидропривод. Однако коэффициент передачи гидропривода значительно меньше коэффициента передачи двигателя, таким образом, коррекции должен быть подвержен двигатель. Физически это трудно осуществимо, поэтому будем корректировать усилитель, т.к. он непосредственно воздействует на двигатель.
Передаточная усилителя:
 (57)
Таким образом:
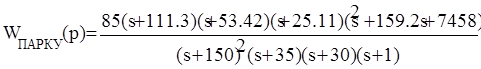 (58)
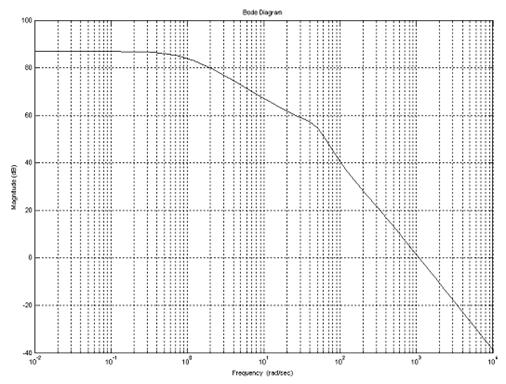
Рисунок 14 - ЛАЧХ корректирующего устройства
Статья в тему
Особенности развития спутникового телевидения в России
Мечта
человека о возможности видеть на любые расстояния отражена в легендах и сказках
многих народов. Осуществить эту мечту удалось в наш век, когда общее развитие
науки и техники подготовило основу для передачи изображения на любое
расстояние.
Телевидение,
является самым обширны ...