Осуществить расчет выбранных КУ, используя эквивалентные варианты (последовательные, параллельные, с обратной связью)
Дифференциальное КУ №1.
Реализуем его с помощью параллельного соединения. По ЛАЧХ корректирующего устройства видно, что Т1=0,1 и Т2=0,01.
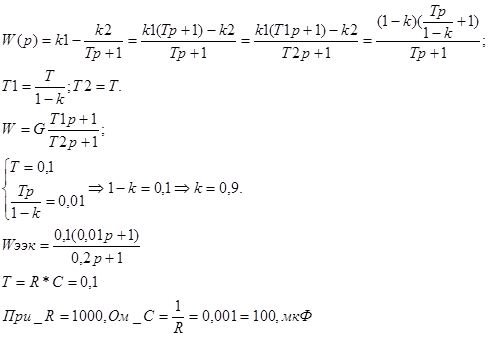
Дифференциальное КУ №2.
Реализуем с помощью параллельной связи. Из ЛАЧХ следует, что Т1=0,08 и Т2=0,005
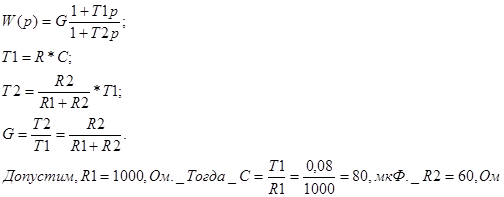
Интегрирующее КУ.
Реализуем на гибкой обратной связи.
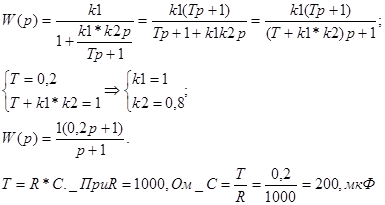
Статья в тему
Идентификация и моделирование нелинейной системы электромеханического следящего привода с трехпозиционным реле
Теория автоматического управления - это наука занимающаяся изучением
разнообразных систем автоматического управления и регулирования, математическим
описанием, моделированием таких систем с целью изучения их свойств,
характеристик. Теория автоматического управления включает следующие ...