Составление дифференциальных уравнений замкнутой нелинейной САУ
Преобразуем схему следящей системы относительно входного сигнала нелинейного элемента.
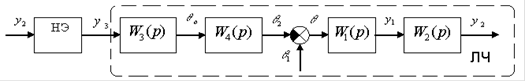

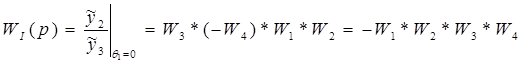
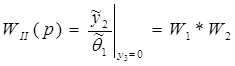
В автономной системе в режиме стабилизации угла поворота рабочего механизма входное воздействие  , тогда
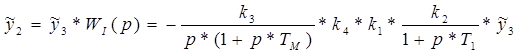
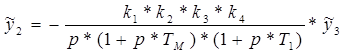
Передаточная функция линейной части имеет вид
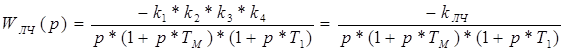 .

Дифференциальное уравнение линейной части:

 - уравнение нелинейного элемента.
Уравнение ЗНСАУ:

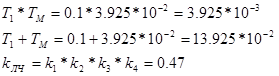
Тогда

Статья в тему
Виды и компенсирующие методы дисперсии в ВОСП
модовый диспенсия оптический фильтр
Ожидается,
что новые технологии компенсации дисперсии удовлетворят тем жестким
требованиям, которые предъявляют волоконно-оптические системы передачи с
большой пропускной способностью
Первое
поколение методов компенсации дисперсии по-прежнему воз ...